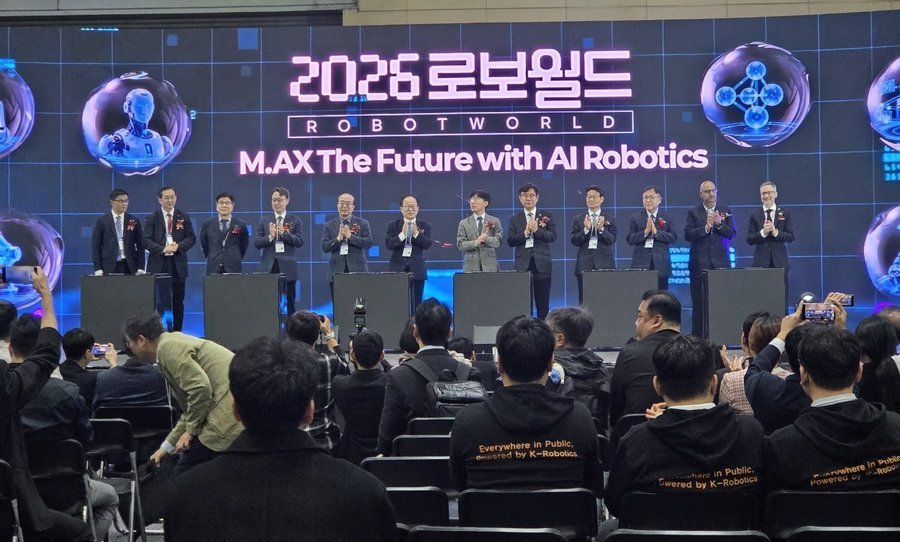
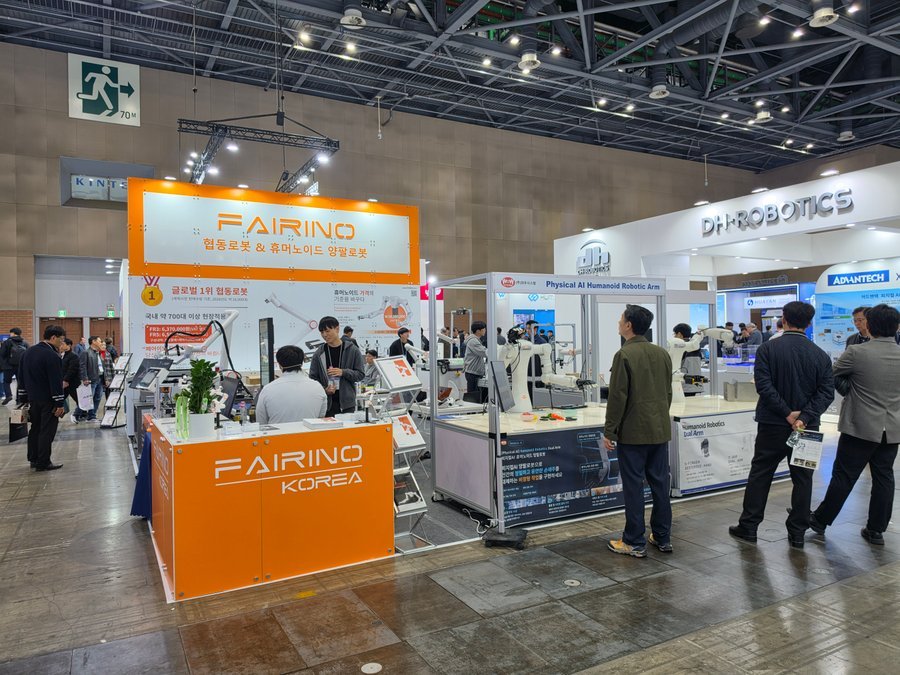
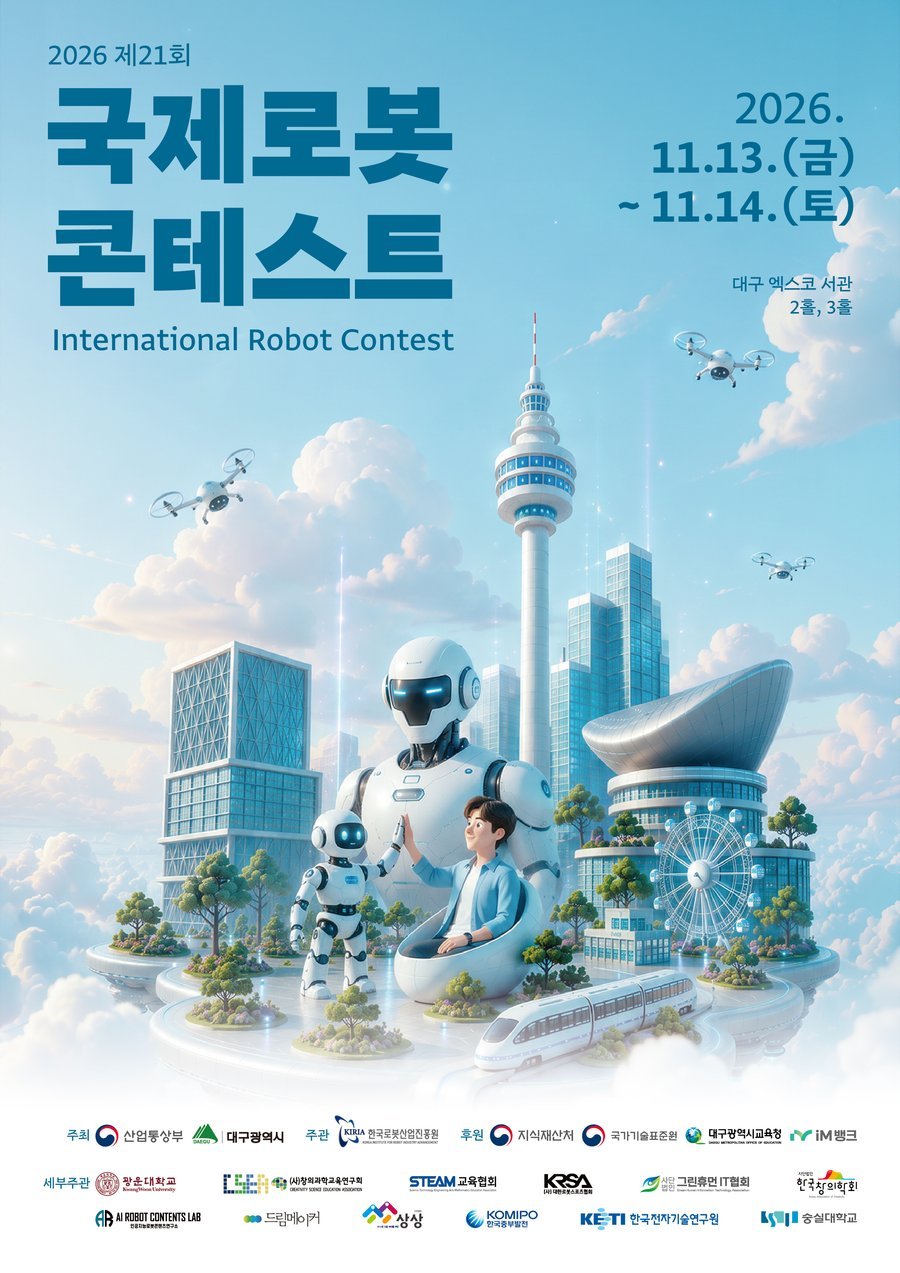
카이스트, 형태를 변화시키는 실시간 프로그래밍이 가능한 로봇 시트 개발접힘 위치, 방향, 강도를 실시간 제어해 파지, 보행, 기어감까지 가능한 자율 적응형 로봇 플랫폼황성훈 기자2025-08-06 18:22:00댓글 0press1@engnews.co.kr content_copy 가− 가+ link # 태그 #카이스트 #프로그래밍 로봇 시트 #로봇 시트 #접이식 로봇 시트 기술 #접이식 로봇 시트 #필드 프로그래밍 #로봇 시트 원천 기술 #유전 알고리즘 #심층 신경망 #로봇 그리퍼 #접이식 로봇 그리퍼 chevron_left 이전 기사카이스트, 연구자 개입 없이 이차전지 소재 개발하는 자율 실험실 구축다음 기사AWS, 싱가포르에 혁신 허브를 개설하여 APAC에서 클라우드 및 AI 채택 가속화 chevron_right 관련 기사보도자료2026 로보월드, 휴머노이드부터 제조 AI까지 ‘로봇의 미래’ 총집결2026-11-11 17:31:45자체뉴스[2026 로보월드] 페어이노 코리아, 협동로봇 및 양팔로봇 적용 가능성 제시2026-11-11 17:21:50보도자료한국로봇산업진흥원, 국제로봇콘테스트 13일 개막2026-11-11 16:41:10 댓글 0로그인 후 댓글을 작성할 수 있습니다.
댓글 0
로그인 후 댓글을 작성할 수 있습니다.