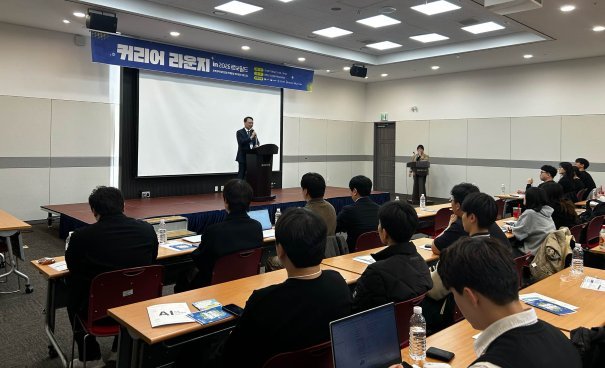
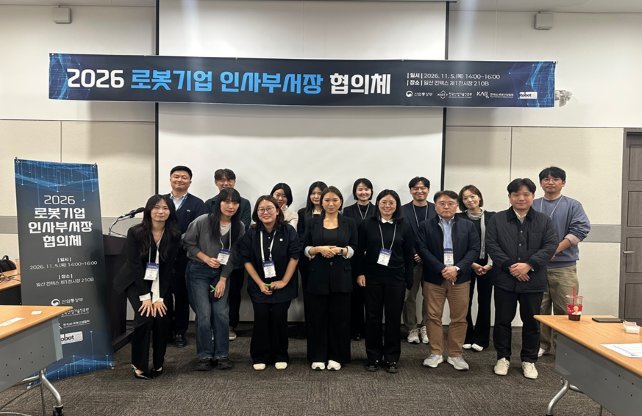
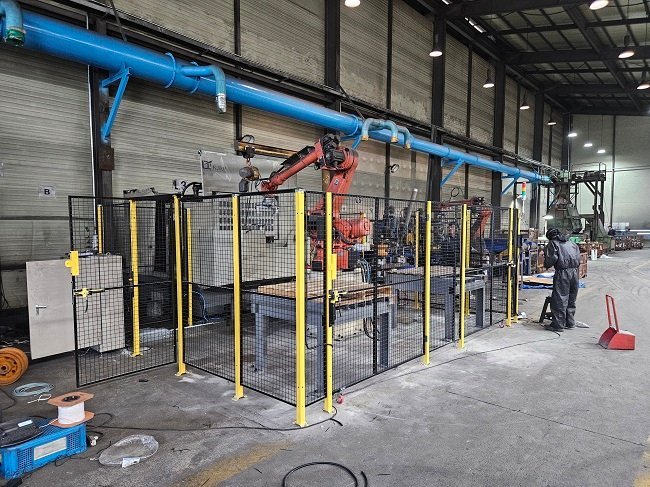
6축 머니퓰레이터를 이용한 임피던스 제어 기반의 원형 펙 조립6축 머니퓰레이터를 이용한 임피던스 제어 기반의 원형 펙 조립김재호 기자2011-07-26 00:00:00댓글 0press1@engnews.co.kr content_copy 가− 가+ link # 태그 chevron_left 이전 기사지상에 묶인 하늘의 거인, 윈드 터빈의 완벽한 제어다음 기사LS타워 3社 “사회공헌활동도 LSpartnership으로!” chevron_right 관련 기사보도자료한국AI·로봇산업협회, ‘커리어 라운지 in 2026 로보월드’ 성료2026-11-13 17:50:27보도자료한국AI·로봇산업협회, ‘2026 로봇기업 인사부서장 협의체’ 개최2026-11-13 17:47:24자체뉴스한텍(HAN-TEC), 안전펜스 도어 개폐 상태 확인 편의성 높인다2026-11-12 17:51:53 댓글 0로그인 후 댓글을 작성할 수 있습니다.
댓글 0
로그인 후 댓글을 작성할 수 있습니다.